Un pequeño robot acuático capaz de nadar siguiendo una fuente de luz parece algo salido de la ciencia ficción, pero en este caso buena parte de su movimiento no depende de motores, cables ni engranajes. Depende de tejido vivo.
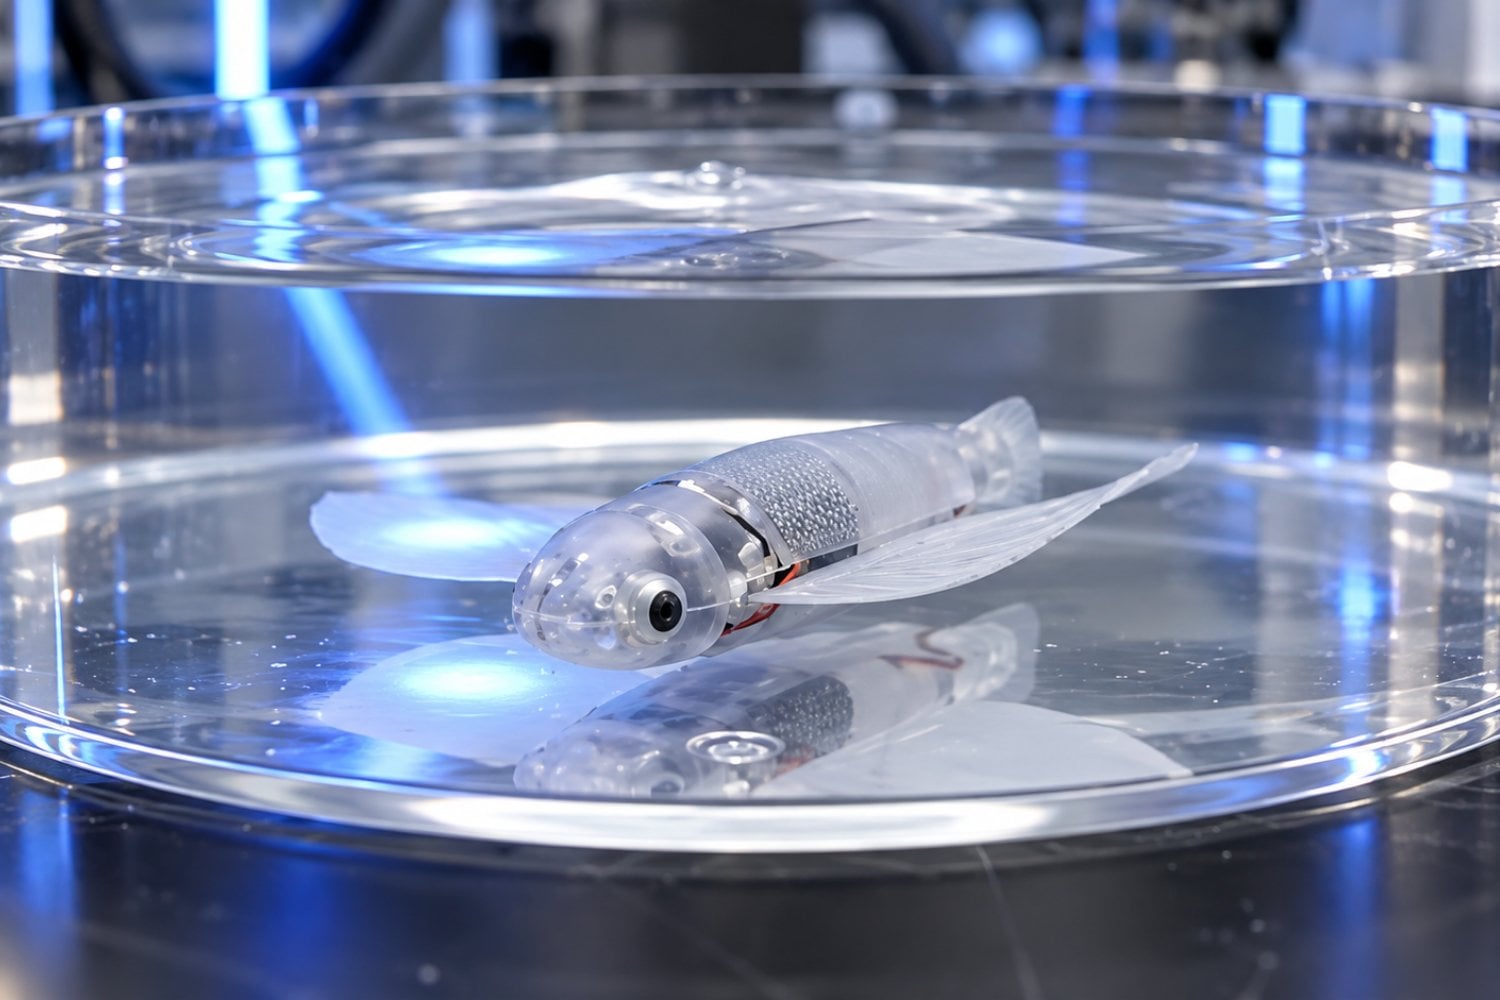
Un equipo de investigadores del Instituto Tecnológico de Massachusetts (MIT) ha desarrollado un robot biohíbrido, o cíborg, construido a partir de una fina estructura de gel recubierta con células musculares vivas. Estas células fueron modificadas para responder a estímulos luminosos, de modo que el dispositivo puede desplazarse por el agua cuando recibe destellos de luz.
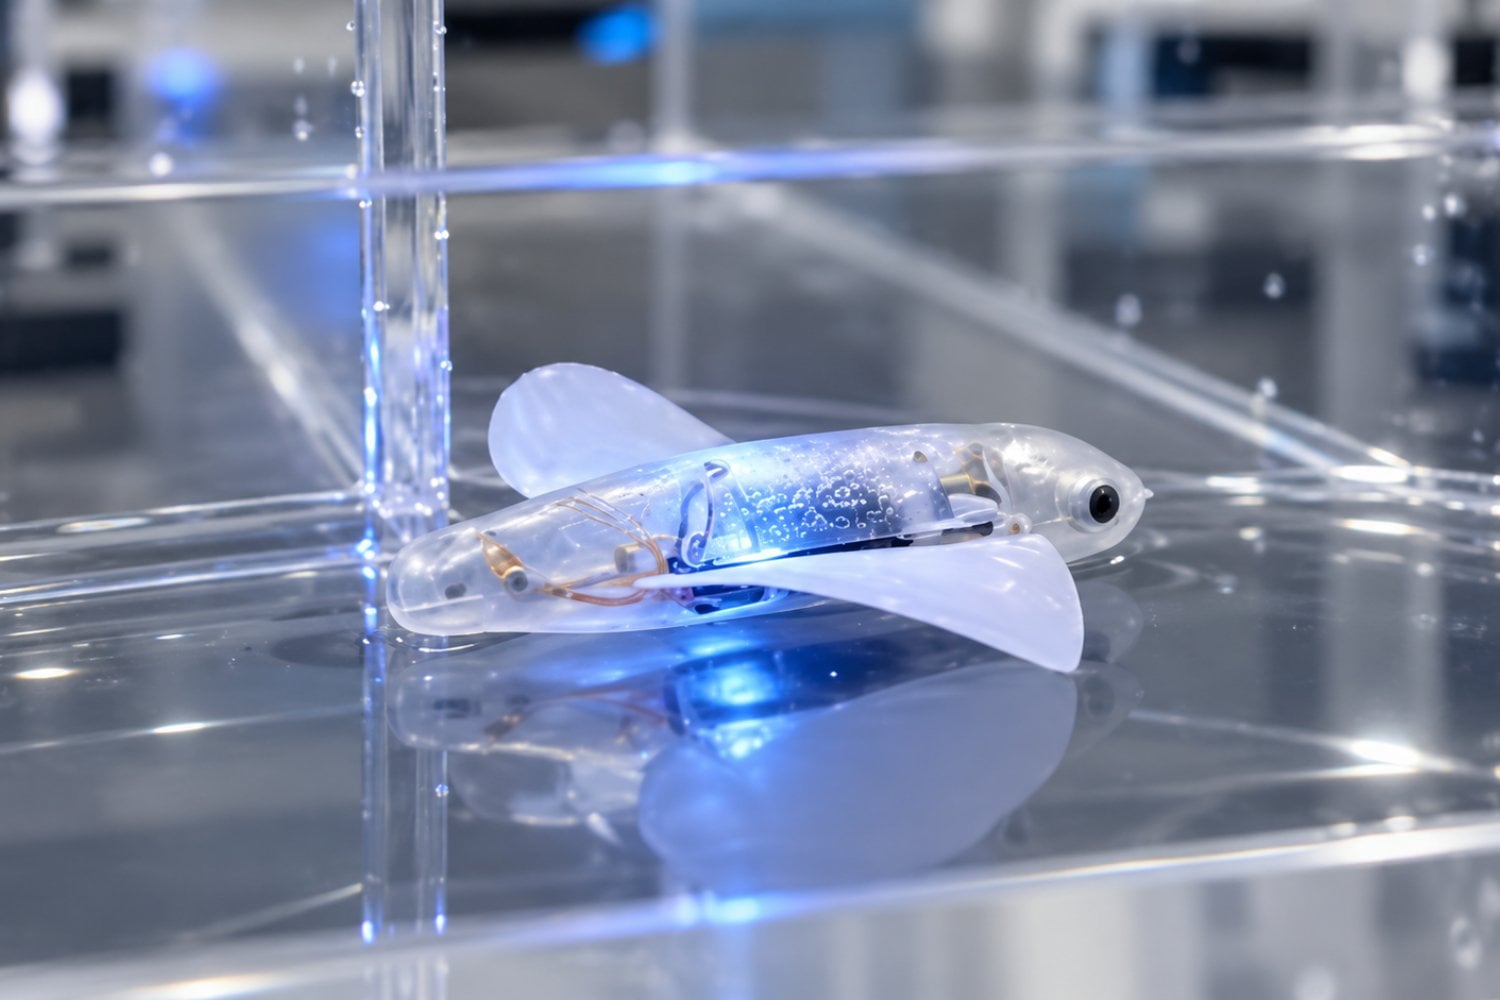
El resultado es una especie de nadador artificial muy fino, con dos “aletas” laterales, capaz de cambiar de dirección y velocidad según qué parte de su cuerpo se ilumine.
Sus músculos se activan con luz
La estructura del robot tiene una longitud y una anchura comparables a las de una tira de chicle, pero un grosor mínimo. Está fabricada a partir de una película de gel flexible que funciona como soporte.
Sobre cada una de sus dos mitades se coloca una capa extremadamente delgada de células musculares vivas. Esas células han sido modificadas genéticamente para contraerse cuando reciben luz.
Cuando los investigadores iluminan una de las aletas, el músculo se contrae y deforma el gel. Ese movimiento genera un aleteo capaz de impulsar el robot por el agua.
Al alternar los destellos entre un lado y otro, el equipo puede controlar el rumbo. Variando además la frecuencia de iluminación, también puede modificar la velocidad.
El robot logró atravesar un pequeño laberinto
Para comprobar hasta qué punto podían dirigirlo, los investigadores colocaron el cíborg dentro de un recipiente grande con agua y añadieron un pequeño laberinto.
Después movieron manualmente una fuente de luz sobre el dispositivo. El robot respondió siguiendo los estímulos luminosos y logró desplazarse a través del recorrido mediante el movimiento de sus aletas.
La demostración muestra que este tipo de sistemas biohíbridos pueden conseguir movimientos relativamente complejos con una arquitectura extremadamente sencilla.
La clave está en que es prácticamente bidimensional
Uno de los aspectos más importantes del trabajo es precisamente el grosor del dispositivo.
Muchos robots biohíbridos anteriores utilizan fragmentos tridimensionales de músculo cultivado en laboratorio. Fabricar esos tejidos requiere grandes cantidades de células y procesos complejos.
El nuevo diseño utiliza, en cambio, una capa muscular muy fina. Eso reduce la cantidad de material biológico necesario y puede hacer que este tipo de robots sean más baratos y eficientes.
El equipo describe el sistema como un actuador muscular bidimensional: tiene longitud y anchura apreciables, pero su espesor es prácticamente despreciable frente a las otras dimensiones.
Los músculos vivos tienen una ventaja difícil de copiar
Utilizar tejido vivo como sistema de propulsión ofrece algunas propiedades que resultan complicadas de reproducir con componentes mecánicos tradicionales. Los músculos son blandos, pueden responder a estímulos externos y tienen cierta capacidad de reparación.
Eso hace especialmente interesantes estos sistemas para desarrollar robots destinados a trabajar en entornos delicados.
Según los investigadores, en el futuro podrían utilizarse dispositivos biohíbridos para explorar espacios demasiado frágiles, pequeños o impredecibles para robots convencionales.
Todavía estamos lejos de verlos trabajando fuera del laboratorio
El experimento sigue siendo una prueba de concepto. El robot necesita condiciones controladas para mantener vivas sus células y actualmente depende de una fuente externa de luz para recibir instrucciones.
Sin embargo, el trabajo demuestra que es posible construir sistemas cada vez más simples y delgados en los que el tejido muscular actúe directamente como motor.
El objetivo a largo plazo no es crear máquinas cada vez más parecidas a organismos completos, sino aprovechar algunas propiedades de la biología para resolver problemas que la robótica convencional todavía afronta con dificultad.
En este caso, basta una estructura de gel, una capa de músculo y unos destellos de luz para conseguir algo bastante llamativo: un pequeño cíborg capaz de nadar y obedecer hacia dónde debe dirigirse.