Imaginar un robot suele llevarnos a pensar en motores eléctricos, engranajes, sensores y circuitos electrónicos. Sin embargo, en un laboratorio del Instituto Tecnológico de Massachusetts (MIT), un grupo de investigadores consiguió fabricar una máquina que se desplaza por el agua utilizando algo muy diferente: músculos vivos cultivados en laboratorio.
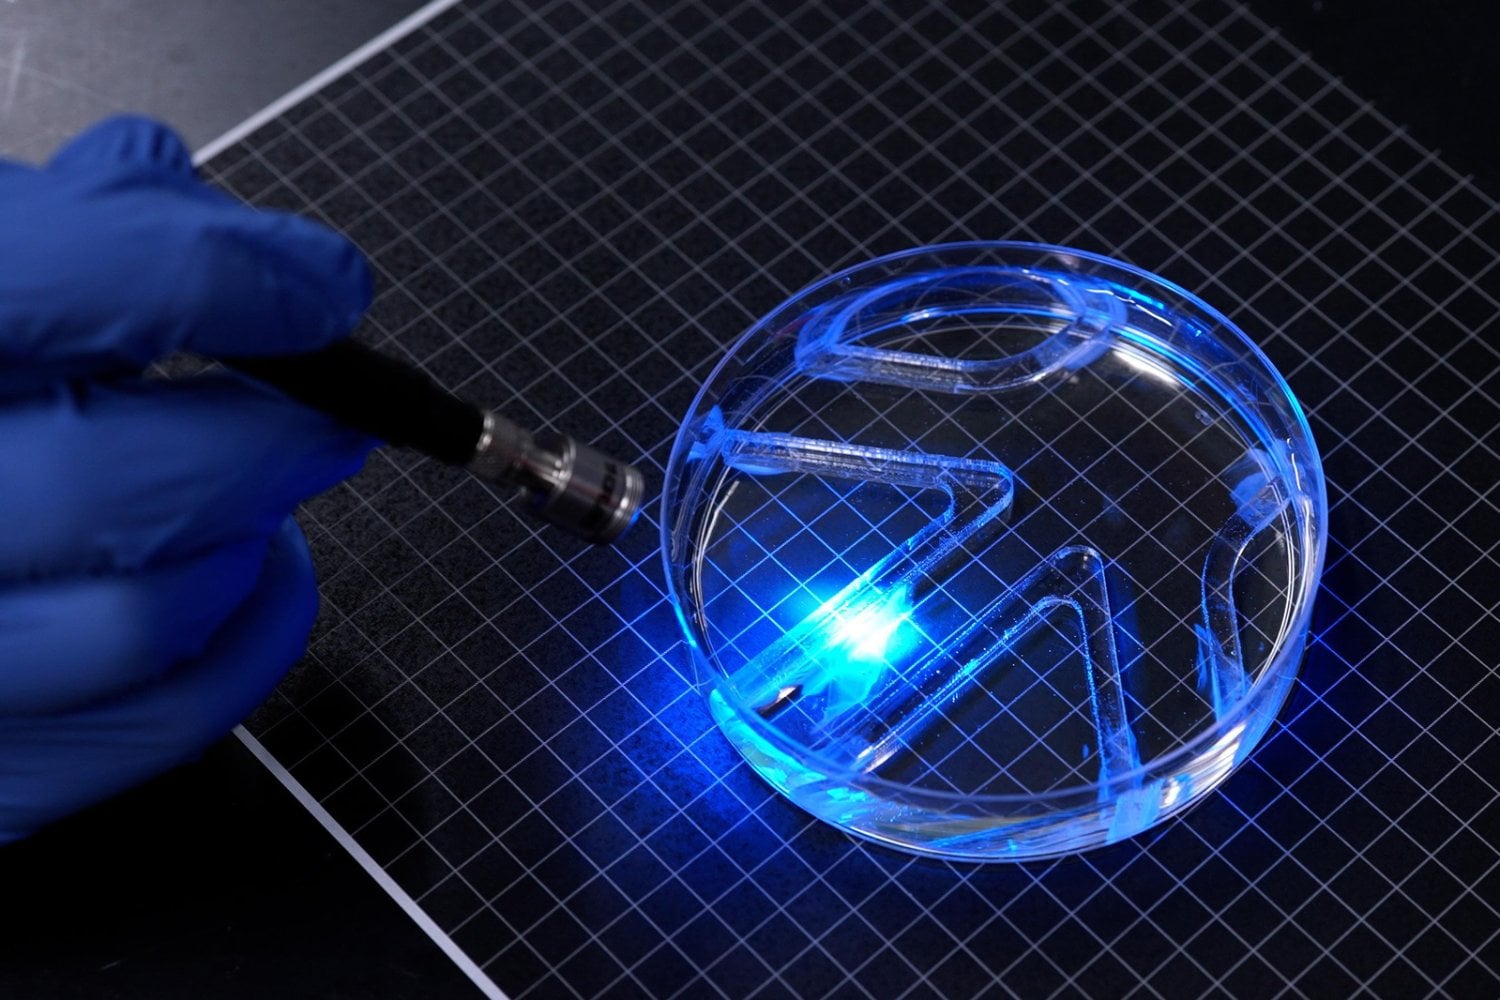
El dispositivo tiene aproximadamente el tamaño de un chicle, es extremadamente delgado y puede nadar sin recurrir a un sistema convencional de propulsión mecánica. Para controlar sus movimientos, los científicos utilizan pulsos de luz que provocan contracciones musculares y hacen que sus pequeñas aletas impulsen el conjunto hacia adelante.
El experimento, publicado en Advanced Functional Materials, representa una nueva demostración de las posibilidades de la robótica biohíbrida, un campo que combina materiales artificiales con tejidos biológicos para crear máquinas capaces de aprovechar funciones propias de los organismos vivos.
Un robot tan pequeño como un chicle que utiliza músculos vivos para moverse
La estructura del dispositivo es sorprendentemente sencilla. Los investigadores fabricaron un esqueleto flexible de hidrogel compuesto por una película de aproximadamente medio milímetro de espesor. Sobre ella incorporaron dos aletas recubiertas por capas extremadamente finas de células musculares esqueléticas.
Estas células fueron modificadas genéticamente para contraerse cuando reciben determinados estímulos luminosos. Al iluminar una de las aletas, el tejido muscular se activa y genera un movimiento que permite modificar la trayectoria. Cuando ambas reciben luz, trabajan conjuntamente para impulsar el robot a través del agua.
Según explica el MIT en su comunicado oficial, los investigadores lograron que el dispositivo avanzara y girara dentro de una placa de laboratorio. En su velocidad máxima, podía recorrer aproximadamente cuatro veces la longitud de su propio cuerpo por minuto.
Aunque esa velocidad resulta modesta frente a la de muchos robots acuáticos, los investigadores consideran que el resultado es importante porque demuestra que una capa microscópica de tejido vivo puede generar suficiente fuerza para mover una estructura artificial.
La clave no estaba solamente en los músculos, sino en construirles el esqueleto adecuado
Desarrollar el robot planteaba un problema fundamental: las células podían contraerse, pero sus movimientos eran demasiado pequeños para generar un desplazamiento útil.
El equipo dirigido por la profesora Ritu Raman llevaba años trabajando en tejidos musculares artificiales. En investigaciones anteriores había conseguido desarrollar estructuras inspiradas en el iris del ojo humano, capaces de contraerse en distintas direcciones. Sin embargo, sus desplazamientos apenas alcanzaban unos 100 micrómetros.
Para superar esa limitación, los científicos decidieron modificar el material sobre el que crecían las células. Experimentaron con diferentes formulaciones de hidrogel y descubrieron que una estructura de metacrilato de gelatina, conocida como GelMA, ofrecía mejores resultados cuando tenía la rigidez y el espesor adecuados.
También incorporaron pequeños surcos de fondo cuadrado. Estos canales orientaban las células musculares para que formaran fibras alineadas y generaran contracciones coordinadas, transmitiendo mejor la fuerza al esqueleto flexible.
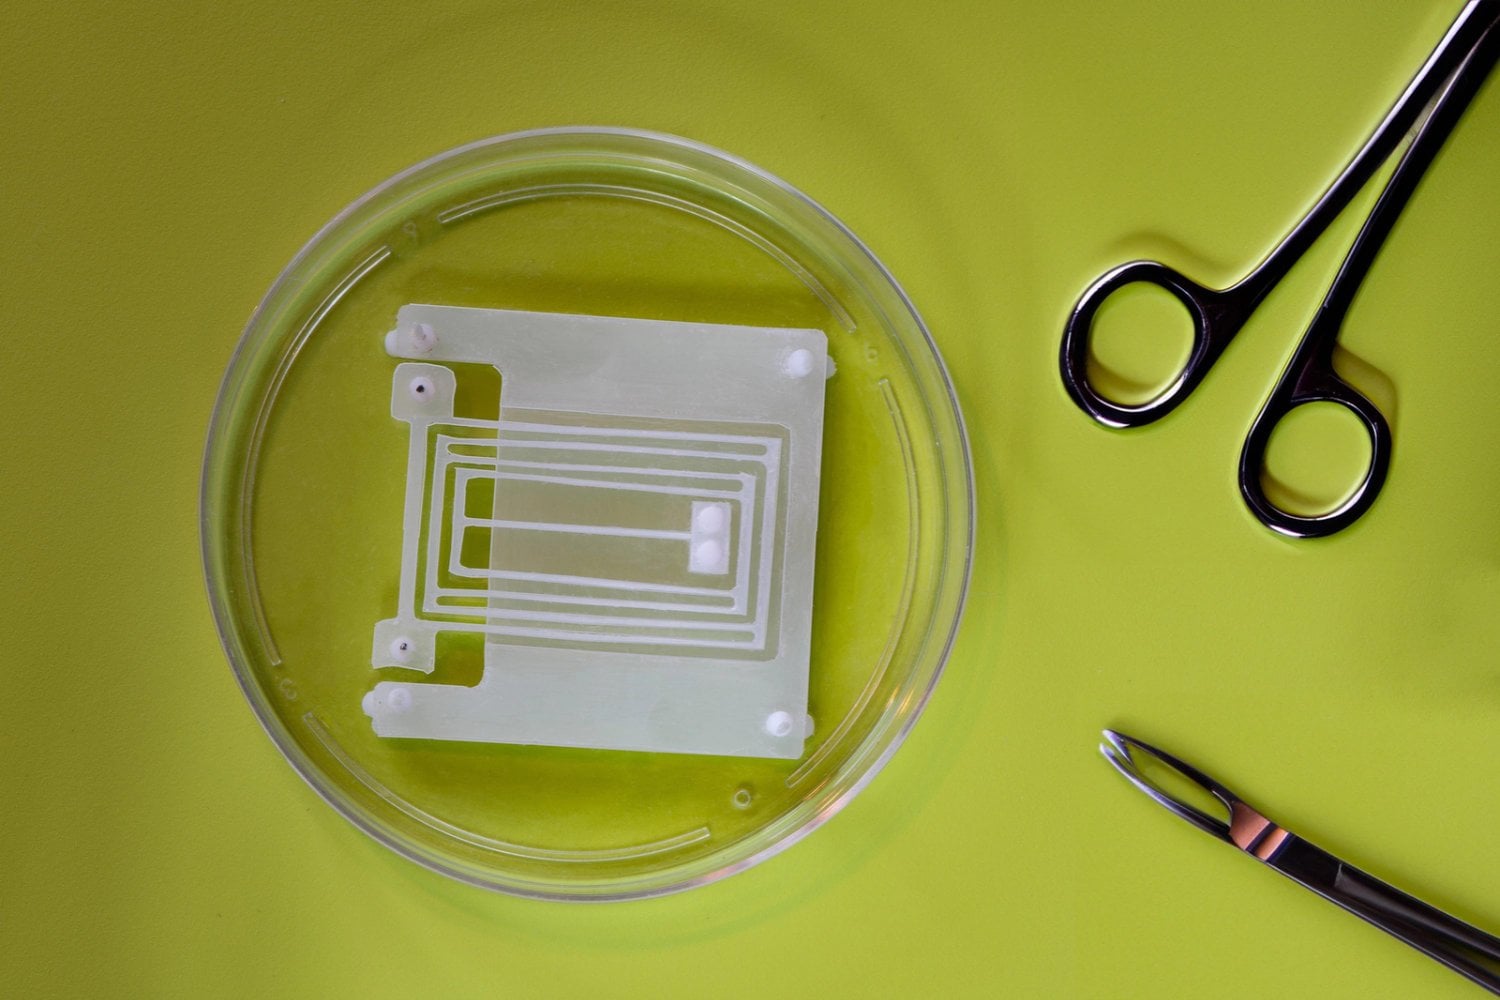
El estudio científico original documenta mejoras significativas en la eficiencia de estos actuadores biológicos frente a diseños anteriores. El desarrollo permitió convertir movimientos musculares microscópicos en desplazamientos de varios milímetros y, posteriormente, en propulsión acuática.
El siguiente paso consistió en entrenar los músculos mediante estímulos luminosos repetidos. Después, los ingenieros integraron ambas aletas en una estructura capaz de nadar y responder de forma controlada a la iluminación.
La próxima generación de robots podría utilizar tejidos que se reparan solos
Durante las pruebas, los científicos colocaron el robot en una placa de Petri con agua y pequeños obstáculos. Al dirigir manualmente una fuente de luz hacia sus aletas, consiguieron que nadara y cambiara de dirección, demostrando que era posible controlar un dispositivo biohíbrido mediante estímulos externos.
La investigación también apunta a una ventaja potencial de utilizar materiales vivos: los tejidos biológicos pueden responder a su entorno y, en determinadas condiciones, reparar daños. Sin embargo, el experimento no demuestra que este robot pueda regenerarse por sí solo ni funcionar de manera autónoma fuera del laboratorio.
El equipo quiere mejorar su diseño para aumentar la velocidad y estudiar posibles aplicaciones en entornos acuáticos delicados. A largo plazo, la tecnología podría servir para desarrollar pequeños dispositivos de exploración ambiental capaces de trabajar donde las máquinas rígidas resultan poco adecuadas.
Raman considera que la utilización de tejidos vivos podría abrir nuevas posibilidades para fabricar sistemas robóticos más flexibles y eficientes. Por ahora, el dispositivo necesita condiciones de laboratorio, un medio adecuado para mantener sus células y una fuente externa de luz para controlar sus movimientos. Pero el cambio de concepto ya está demostrado: un robot no necesita depender exclusivamente de componentes mecánicos para desplazarse. También puede aprovechar la fuerza de las células vivas, acercando dos campos que hasta hace poco parecían completamente separados.