Una obra suele funcionar mediante una jerarquía bastante reconocible: alguien organiza las tareas, una grúa mueve las piezas grandes y distintos trabajadores se ocupan del montaje, los ajustes y las uniones finales. En Stuttgart quieren desmontar ese esquema.
La Universidad de Stuttgart comenzará en noviembre dos proyectos europeos que investigarán equipos completos de máquinas capaces de repartirse buena parte del montaje de un edificio. No se trata simplemente de añadir un brazo robótico a una obra convencional: uno de los sistemas utilizará grúas y robots especializados coordinados digitalmente; el otro quiere que una multitud de máquinas idénticas decida por sí misma cómo organizar el trabajo.
Se llaman SCALAR y COBRAS, durarán tres años y recibirán alrededor de cuatro millones de euros cada uno dentro del programa EIC Pathfinder de la Unión Europea. La convocatoria era precisamente para desarrollar colectivos de robots autónomos capaces de trabajar en entornos de construcción dinámicos y poco estructurados. De 93 propuestas presentadas, solo ocho consiguieron financiación.
Una grúa hará de fuerza bruta; los robots se ocuparán de los centímetros
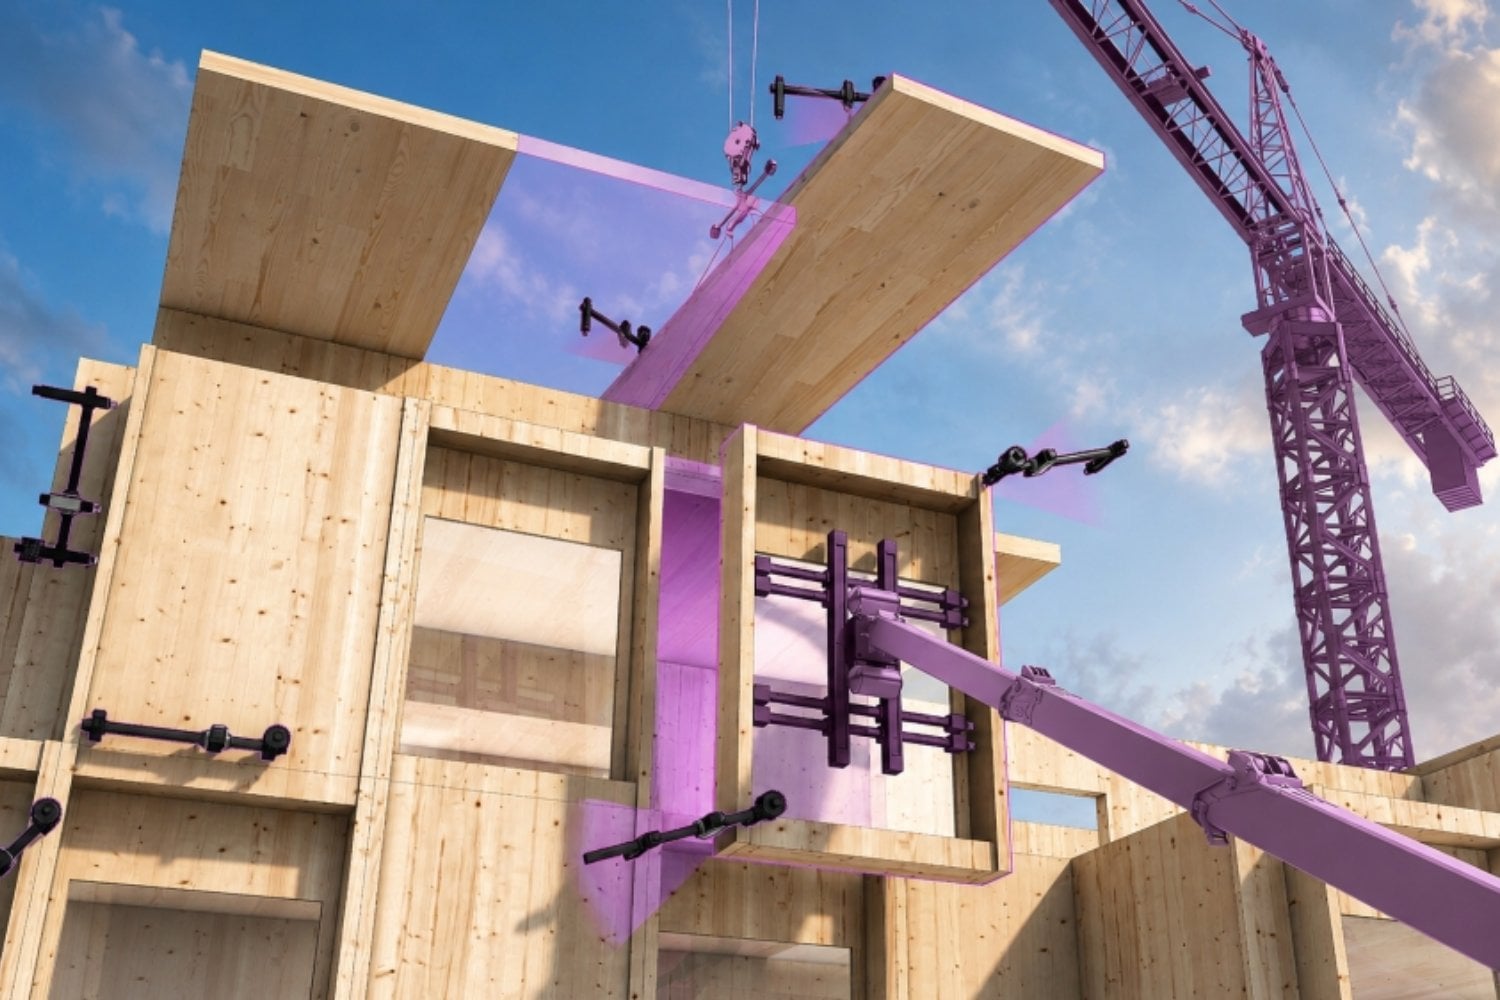
SCALAR empieza por algo relativamente familiar: la construcción modular en madera. Los grandes componentes (paredes, suelos o fachadas) se fabricarían previamente y llegarían preparados a la obra. Allí comenzaría una especie de cadena de montaje robótica a varias escalas.
Las grúas adaptadas transportarían los módulos y los dejarían aproximadamente en su posición. Después entrarían en escena robots móviles y otros actuadores para alinearlos, colocarlos exactamente donde corresponda y realizar las uniones mecánicas finales, incluidos tornillos. Todo el proceso se simularía primero en un entorno virtual y un sistema digital coordinaría las máquinas en tiempo real.
El desafío parece sencillo hasta recordar cómo es una obra real: polvo, suciedad, iluminación cambiante, obstáculos que aparecen y desaparecen y piezas enormes moviéndose simultáneamente. Por eso parte del proyecto estará dedicada a sensores capaces de funcionar fuera del ambiente perfectamente controlado de un laboratorio.
Y aquí aparece un matiz importante frente a la idea de “robots reemplazando obreros”. La documentación europea de SCALAR plantea que el papel humano pase del ensamblaje físico a la supervisión y el control del sistema, no que desaparezcan completamente las personas de la obra.
COBRAS quiere ir bastante más lejos: que la obra funcione como un enjambre
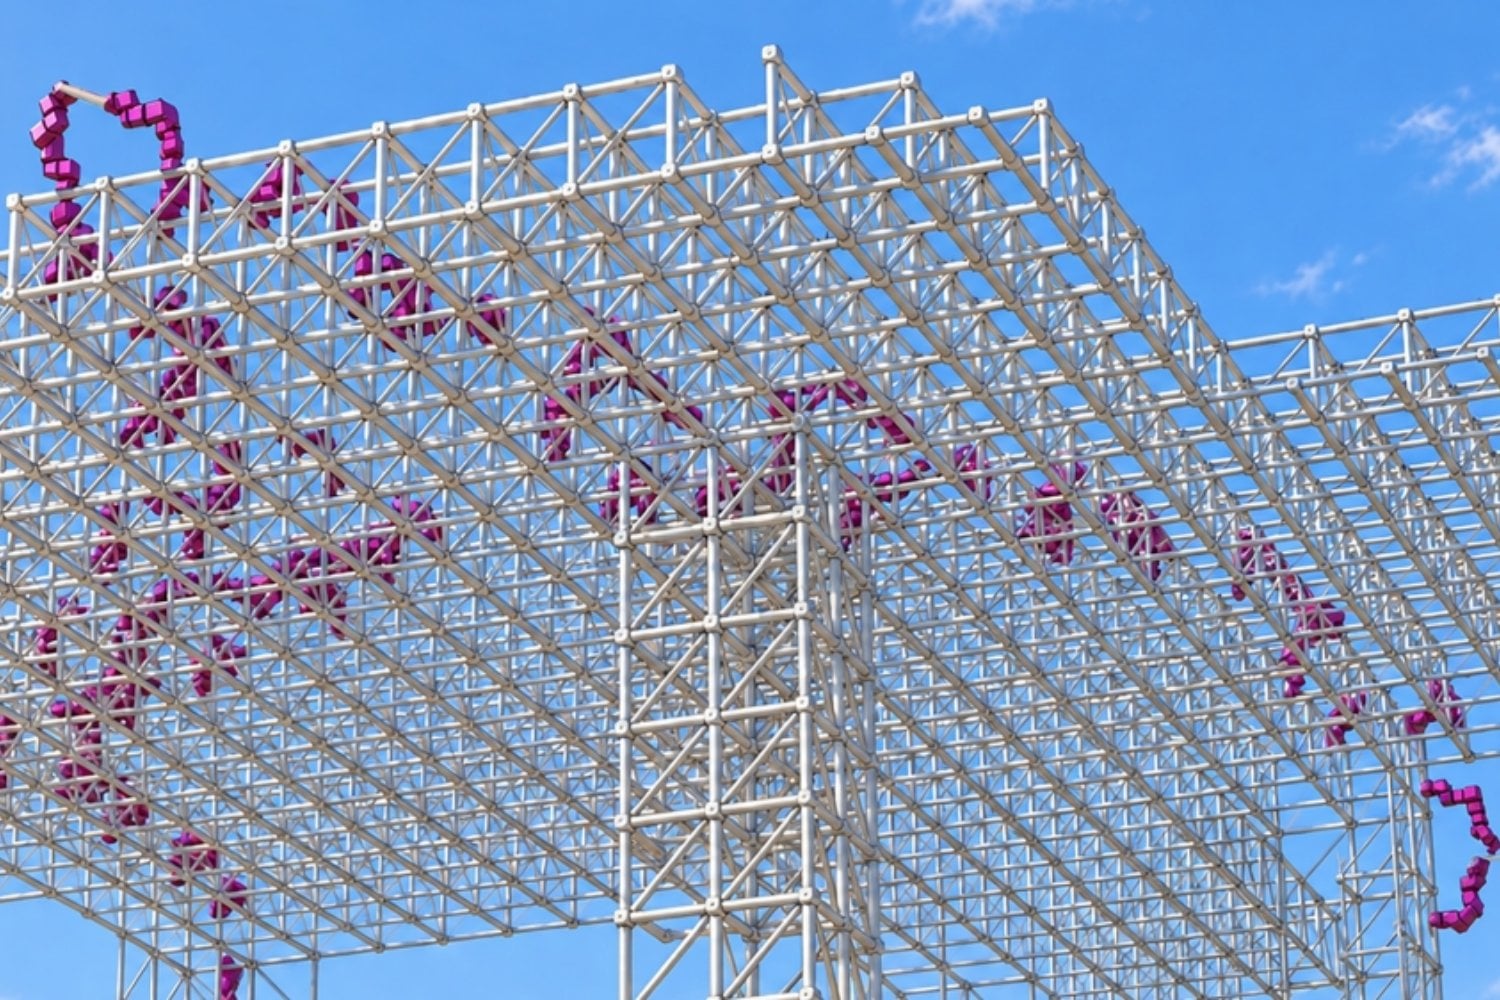
El segundo proyecto abandona incluso la idea de que una máquina principal dirija a las demás. COBRAS desarrollará pequeños robots móviles eléctricos e idénticos capaces de ensamblar y desmontar estructuras espaciales ligeras. Cada unidad deberá coordinarse con las otras mediante inteligencia de enjambre, sin un controlador central que distribuya individualmente cada orden.
Es la misma lógica que hace interesante estudiar colonias de insectos: ningún miembro necesita conocer por sí solo todo el plan para que el grupo complete una tarea compleja.
El planteamiento también tiene una ventaja práctica. Si una obra necesita más capacidad, podrían añadirse robots al enjambre. Si uno falla o necesita mantenimiento, los restantes deberían continuar trabajando en lugar de detener todo el sistema.
Además, los edificios se diseñarían pensando desde el principio en esas máquinas. Las piezas serían modulares, desmontables y reutilizables, de manera que los robots no solo pudieran construir una estructura, sino también desarmarla y volver a utilizar sus componentes en otro lugar. El objetivo final del proyecto será demostrar un equipo de robots ensamblando una estructura real a partir de piezas prefabricadas.
La industria lleva años utilizando robots para automatizar tareas aisladas. Stuttgart está intentando resolver un problema bastante más ambicioso: qué ocurre cuando deja de automatizarse una máquina y empieza a automatizarse la cuadrilla completa. Y si COBRAS funciona como esperan sus investigadores, la obra del futuro podría tener algo bastante extraño: decenas de trabajadores moviéndose al mismo tiempo, sin capataz y sin que ninguno de ellos sea humano.