Moverse en un edificio colapsado, entre humo, polvo y espacios estrechos, representa uno de los mayores desafíos para los robots utilizados en tareas de búsqueda y rescate. En esas condiciones, muchos de los sensores habituales pierden eficacia y los sistemas de navegación pueden quedar prácticamente inutilizados.
Para resolver este problema, un equipo de investigadores de la Universidad Técnica de Delft, en los Países Bajos, decidió inspirarse en una habilidad que algunos animales utilizan desde hace millones de años: orientarse mediante los bigotes.
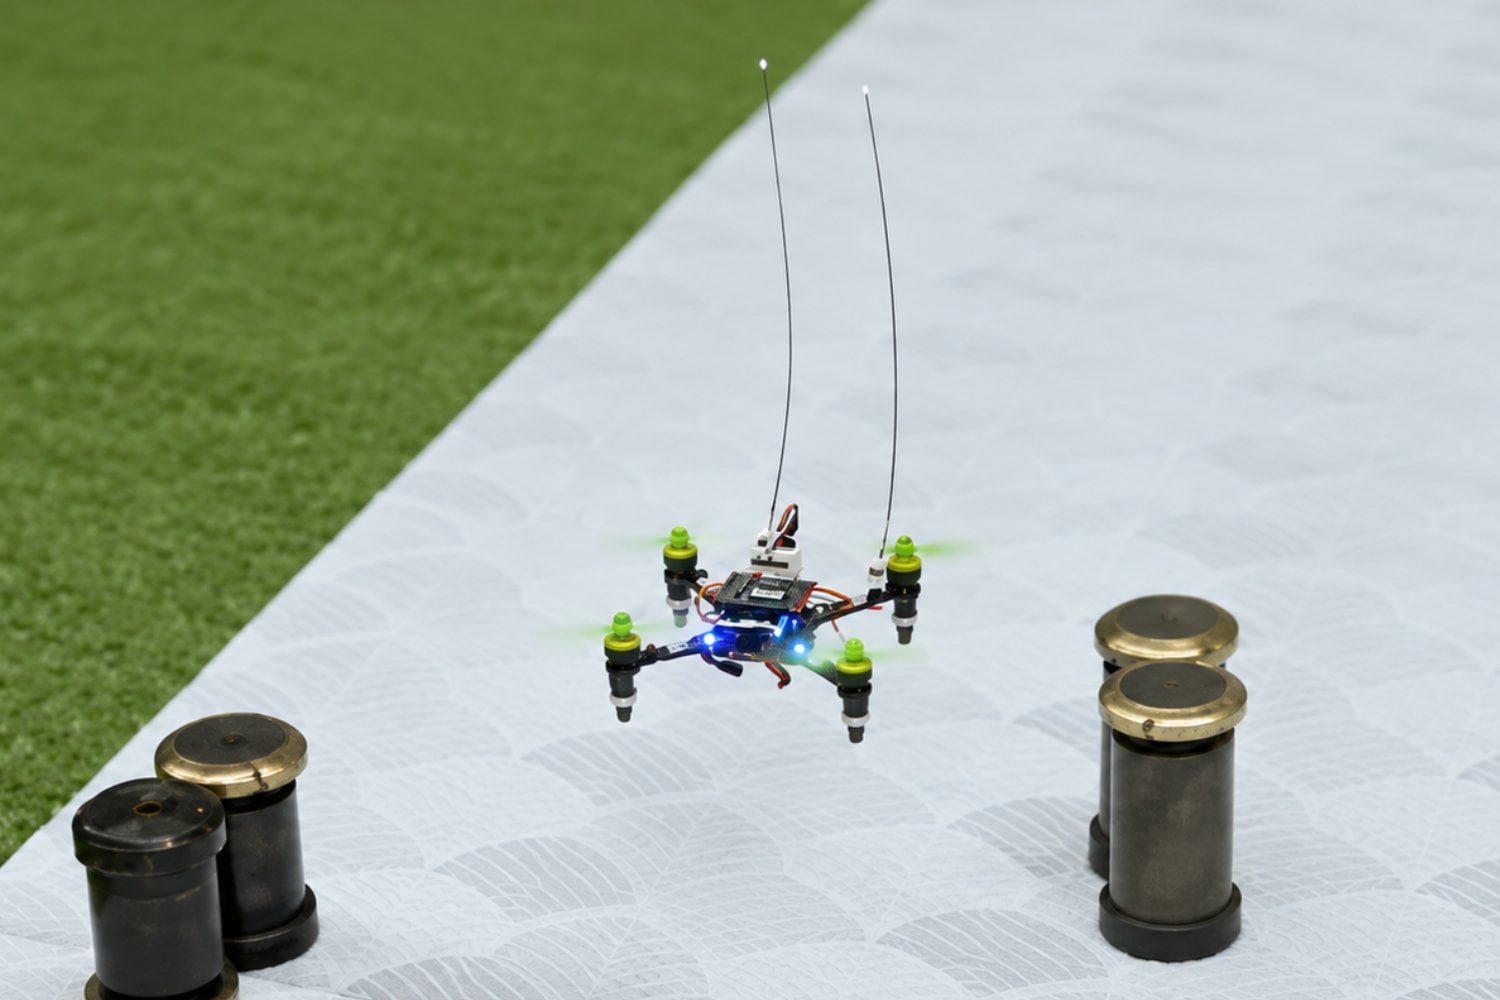
El resultado es un pequeño dron equipado con sensores táctiles capaces de detectar paredes, techos y obstáculos con gran precisión, incluso cuando no puede ver absolutamente nada.
Un dron que se guía mediante el tacto
Los gatos, ratones y otros mamíferos utilizan sus vibrisas, el nombre técnico de los bigotes, para obtener información sobre el espacio que los rodea.
Los investigadores trasladaron ese principio a la robótica instalando dos bigotes artificiales en la parte frontal de un pequeño dron. Cada uno está conectado en su base a tres sensores diminutos capaces de registrar cambios de presión cuando el bigote entra en contacto con una superficie. Con esos datos, el sistema puede calcular la posición de una pared, un techo o cualquier otro obstáculo cercano.
El dron puede entonces evitar una colisión, seguir el contorno de una superficie o reconstruir progresivamente información sobre el entorno mientras avanza.
Diseñado para lugares donde las cámaras no funcionan
La principal ventaja de este sistema es que no depende de la visión.
Las cámaras convencionales pierden eficacia en lugares completamente oscuros, mientras que el humo y el polvo también pueden afectar a sensores ópticos y sistemas basados en láser.
En una operación de rescate, estas condiciones son habituales. Después de un incendio, un terremoto o un derrumbe, los equipos de emergencia pueden encontrarse con zonas inaccesibles y sin iluminación donde resulta demasiado peligroso enviar personas.
Un dron capaz de desplazarse utilizando únicamente el tacto podría explorar estos espacios sin exponer a los rescatistas.
Un sistema que pesa muy poco
El desarrollo fue pensado específicamente para drones de menos de 100 gramos.
En este tipo de dispositivos, cada gramo adicional importa. Incorporar cámaras avanzadas, procesadores potentes o grandes baterías puede reducir considerablemente su autonomía y capacidad de vuelo. Por esa razón, el equipo buscó crear un sistema de percepción extremadamente ligero y eficiente.
Los bigotes artificiales requieren muy poca energía y pueden proporcionar información inmediata sin necesidad de procesar grandes cantidades de imágenes.
Solo necesita 34 kilobytes de memoria
Uno de los mayores desafíos fue distinguir un contacto real de las turbulencias provocadas por el propio vuelo. Las hélices generan corrientes de aire capaces de mover los bigotes y producir señales que podrían confundirse con el contacto de una pared.
Para evitarlo, los investigadores desarrollaron un programa que analiza las señales en tiempo real y diferencia entre las vibraciones generadas por el aire y aquellas provocadas por un obstáculo.
El software utiliza apenas 34 kilobytes de memoria y consigue una precisión submilimétrica.
Esto permite que todo el procesamiento se realice directamente a bordo del dron sin necesidad de recurrir a sistemas informáticos externos.
Inspiración animal para los robots del futuro
El proyecto forma parte de una tendencia creciente dentro de la robótica: estudiar las soluciones desarrolladas por la naturaleza para resolver problemas tecnológicos.
En este caso, la navegación mediante bigotes ofrece una alternativa a los sistemas basados casi exclusivamente en cámaras y visión artificial. Los investigadores incluso plantean que estos drones podrían trabajar junto con otros robots inspirados en animales, como pequeños dispositivos con forma de insecto diseñados para desplazarse entre escombros.
Una herramienta para búsqueda y rescate
El objetivo de este dron no es alcanzar grandes velocidades ni recorrer largas distancias.
Su principal ventaja está en su capacidad para entrar en lugares donde otros sistemas tienen dificultades para operar.
En una estructura derrumbada, por ejemplo, podría desplazarse por corredores estrechos, detectar paredes y obstáculos y proporcionar información sobre zonas que los equipos de emergencia todavía no pueden alcanzar. En ese tipo de escenarios, la capacidad de orientarse mediante el tacto podría convertirse en una herramienta especialmente útil para localizar rutas seguras o posibles sobrevivientes.
En lugar de depender de la vista, estos pequeños drones podrían aprender a desplazarse como lo hacen los roedores en la oscuridad: sintiendo el entorno a medida que avanzan.