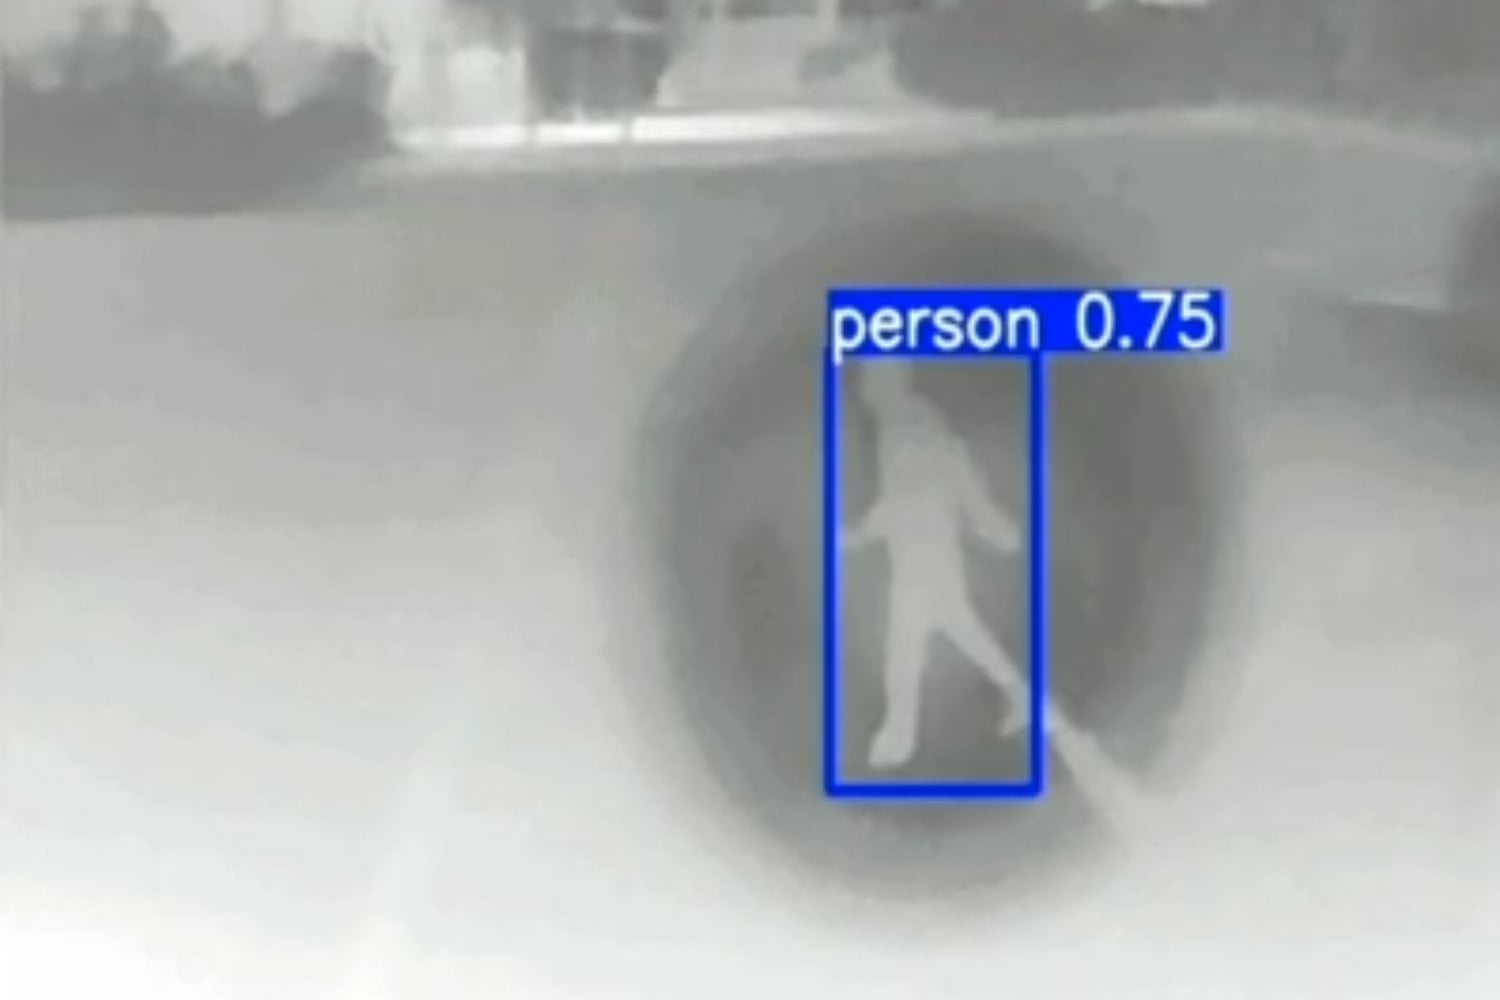
Las cámaras térmicas ofrecen una ventaja evidente cuando un vehículo circula de noche. Allí donde una cámara convencional apenas distingue formas, el calor corporal puede hacer que un peatón destaque claramente frente al entorno.
Sin embargo, esa misma dependencia de la temperatura introduce una vulnerabilidad inesperada. Investigadores de la Universidad de Florida, junto con colaboradores de la Universidad de California en Irvine, Toyota y la Universidad de Electrocomunicaciones de Japón, demostraron que el calor puede alterar la percepción de estos sensores sin necesidad de acceder a su software.
El sensor no ve personas, sino radiación infrarroja
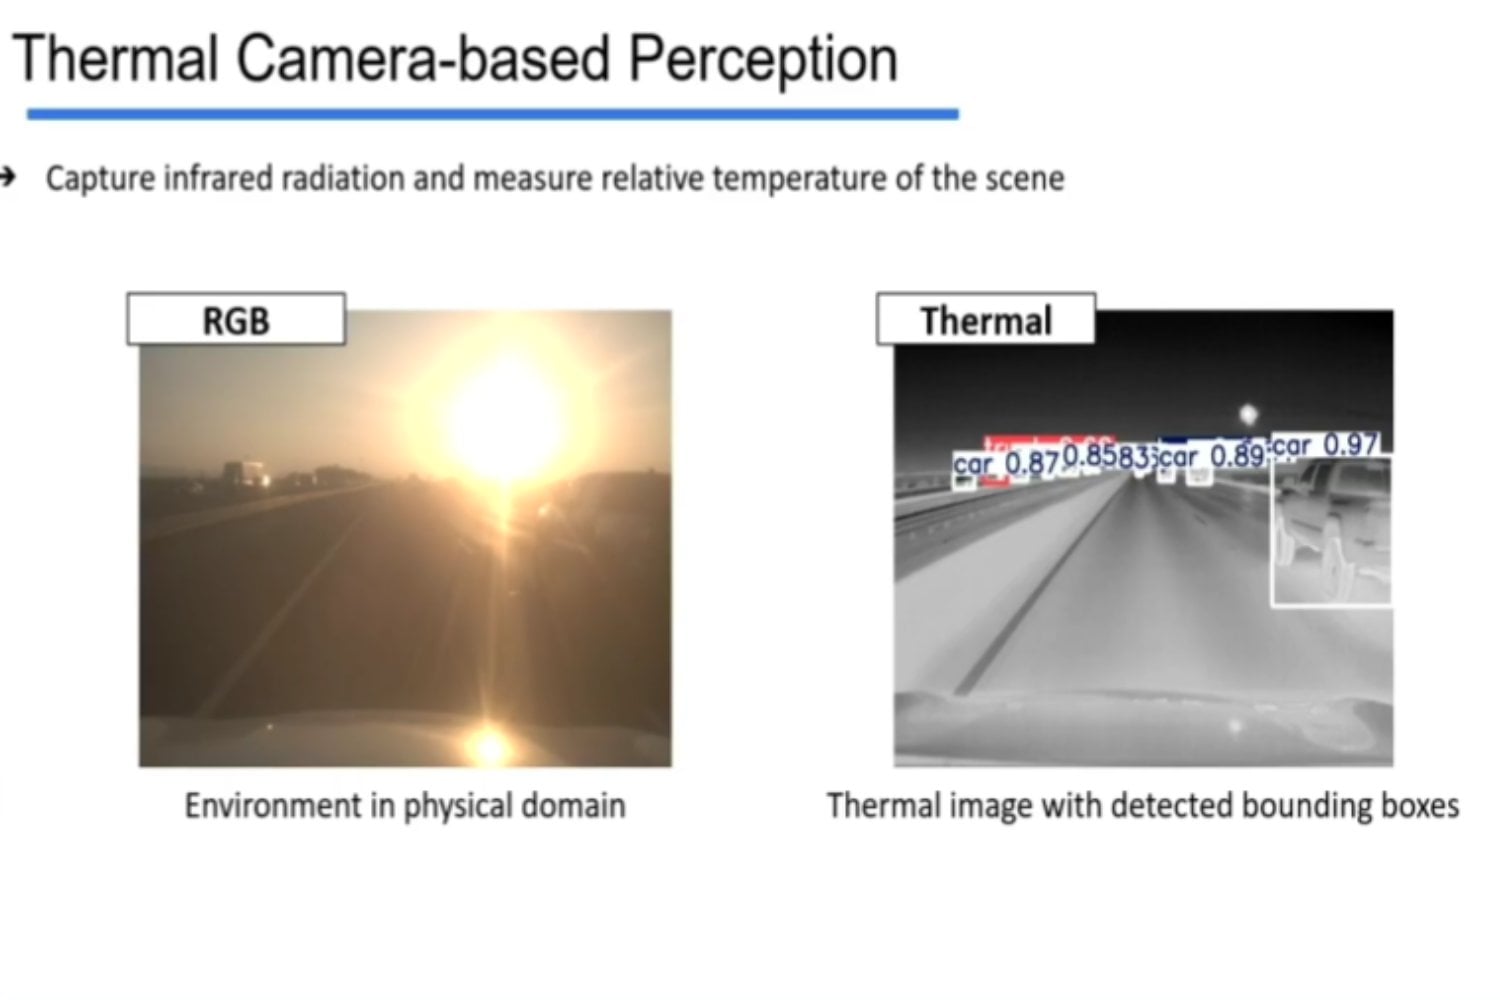
Una cámara térmica no identifica directamente un peatón. Primero registra radiación infrarroja y después transforma esas mediciones mediante diferentes procesos hasta construir una imagen que un algoritmo pueda interpretar.
El estudio identificó tres puntos vulnerables dentro de esa cadena.
El primero afecta a la ecualización de la imagen. Una fuente de calor intensa puede alterar el rango de temperaturas y reducir el contraste hasta hacer que una persona deje de destacar respecto del fondo.
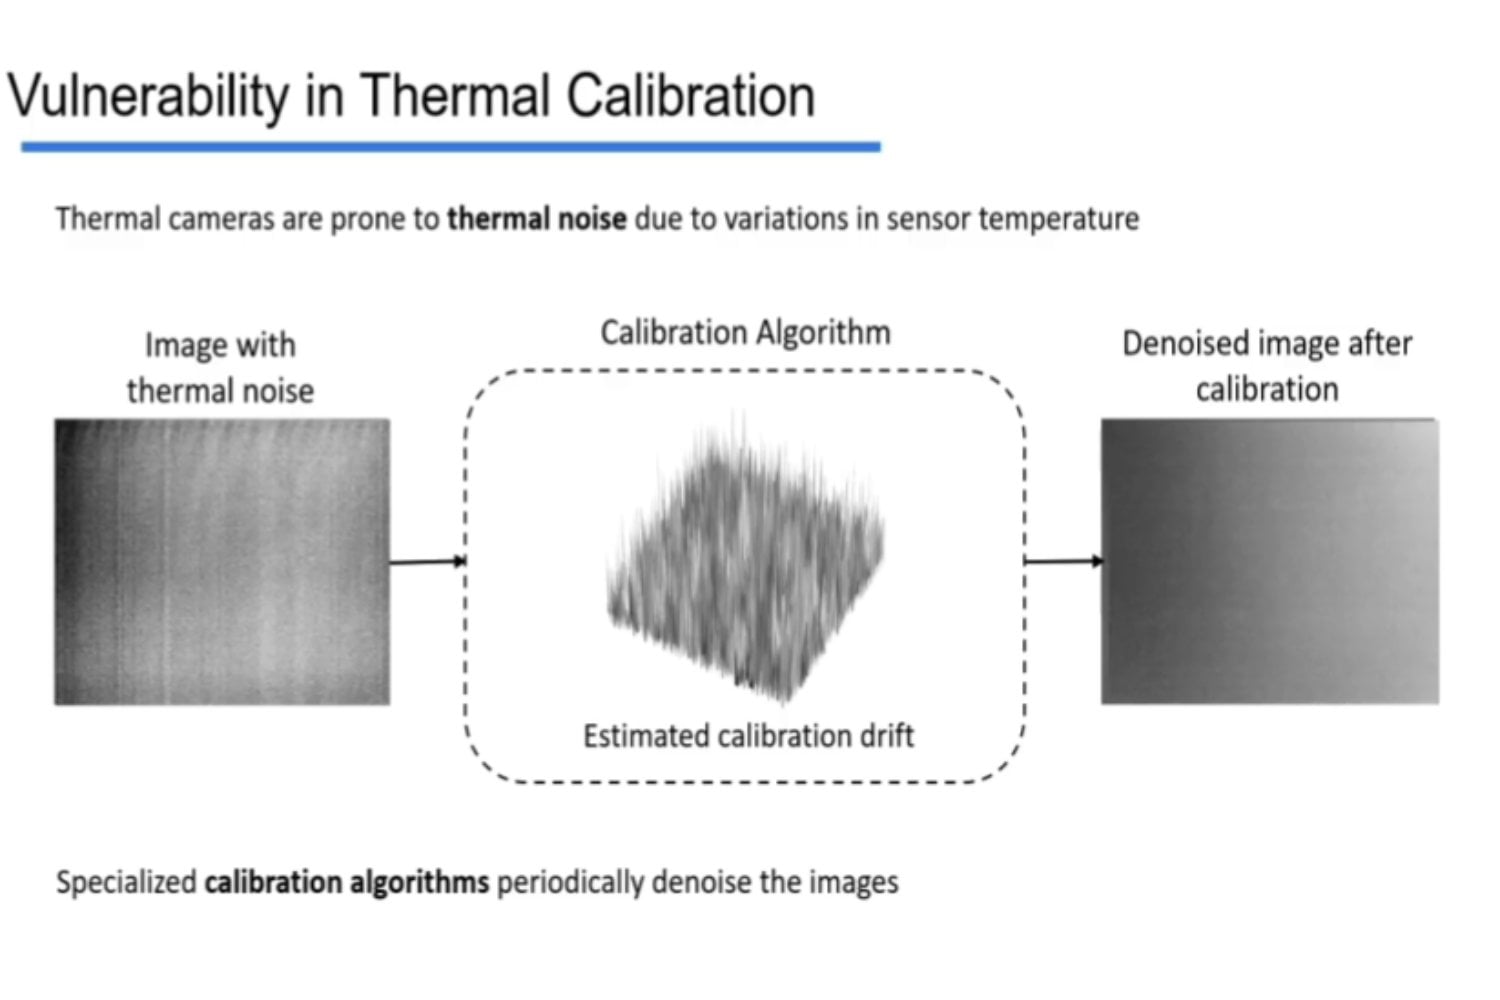
El segundo aparece durante la calibración del sensor. En determinadas condiciones pueden generarse patrones que posteriormente son interpretados por el detector como objetos que realmente no existen.
El tercero está relacionado con la óptica y la captura de la imagen. Reflejos y otros artefactos pueden producir imágenes fantasma que permanecen durante varios minutos incluso después de retirar la fuente térmica.
No hace falta hackear el coche
El trabajo diferencia claramente entre un ataque informático tradicional y una alteración física de la percepción.
Una superficie caliente, maquinaria industrial, reflejos o cambios bruscos de temperatura podrían provocar fallos accidentalmente. También sería posible manipular deliberadamente una escena mediante una fuente térmica.
En ninguno de esos dos casos sería necesario penetrar en el sistema informático del vehículo. El problema ocurre fuera del coche, modificando aquello que el sensor observa.
En algunas pruebas, los peatones desaparecieron por completo
Los investigadores evaluaron tres cámaras térmicas, tres detectores de objetos y dos sistemas que combinaban imágenes visibles y térmicas.
Las alteraciones redujeron hasta un 50 % la precisión media en la detección de peatones. Incluso los modelos que fusionaban cámaras convencionales y térmicas registraron caídas de hasta el 45 %.
En determinados experimentos realizados a velocidades de hasta 40 km/h, los sistemas dejaron de reconocer al peatón en el 100 % de los casos, mientras que las fuentes térmicas consiguieron generar obstáculos falsos con una tasa máxima del 91 %.
Estas cifras corresponden a escenarios experimentales concretos y no significan que cualquier coche autónomo vaya a fallar de esa manera. El resultado importante es otro: disponer de varios sensores no garantiza seguridad si todos sus datos se combinan sin comprobar primero cuál de ellos está ofreciendo información fiable.
La solución puede estar en enseñar al vehículo a desconfiar
Los autores desarrollaron técnicas capaces de identificar y eliminar algunos artefactos térmicos en tiempo real, pero el estudio apunta hacia una defensa más amplia.
Una posibilidad consiste en combinar cámaras con sensores basados en principios físicos diferentes, como radar y lidar. Si la cámara térmica detecta un obstáculo que los demás sensores no encuentran, el sistema debería reducir la confianza depositada en esa información.
También sería necesario evaluar cómo evolucionan los errores a lo largo del tiempo, especialmente cuando una imagen fantasma continúa apareciendo después de que su causa haya desaparecido.
Y cuando diferentes sensores ofrecen versiones incompatibles de lo que ocurre, el vehículo debería reconocer esa incertidumbre y responder de manera conservadora: reducir la velocidad, frenar o entrar en una condición segura.
La principal lección del estudio va más allá de las cámaras térmicas. La seguridad de los sistemas autónomos no dependerá únicamente de ver mejor, sino también de saber reconocer cuándo uno de sus propios sensores ha dejado de ser confiable.